Guida alla Scelta del Motore JGB37-520 6V per Progetti di Robotica
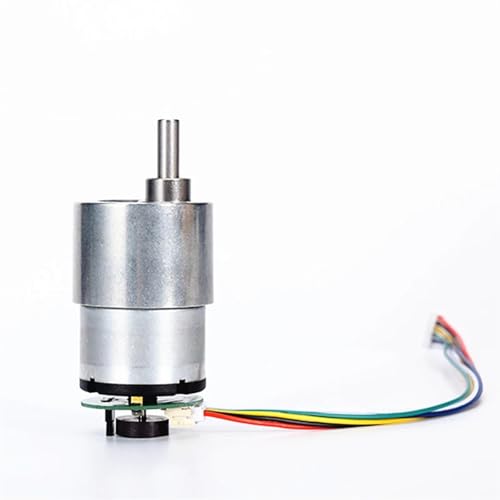
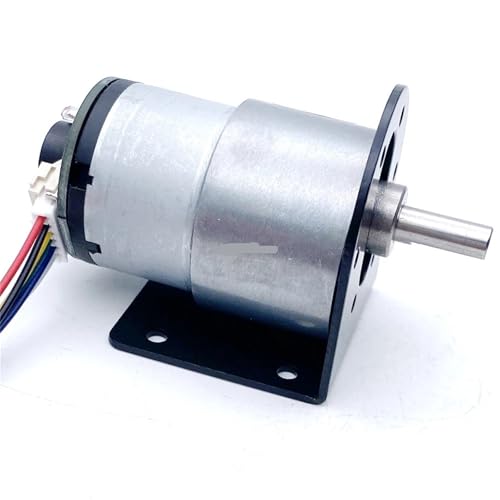
Quando si sviluppa una piattaforma robotica mobile, il controllo della trazione è fondamentale per evitare derive traiettorie. Il motoriduttore con encoder Hall integrato risolve alla radice il problema del disallineamento dei motori, fornendo un feedback costante alla scheda di controllo principale per correggere la traiettoria dell'auto.
La combinazione tra una velocità calibrata di 38rpm e la retroazione magnetica permette di calcolare lo spazio percorso con margini di errore infinitesimali.
Vantaggi del Feedback ad Effetto Hall
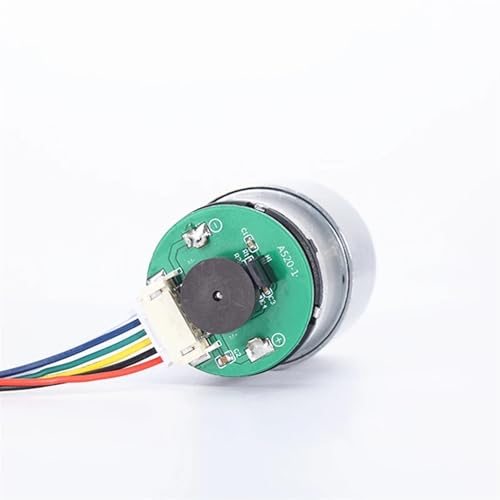
L'encoder inserito sul retro dell'asse motore rileva i campi magnetici senza contatto fisico, azzerando l'attrito meccanico aggiuntivo e garantendo una durata operativa superiore rispetto ai sistemi ottici tradizionali esposti alla polvere ambientale.
Tabella dei Parametri di Funzionamento
| Tensione Nominale | 6 Volt |
| Velocità a Vuoto | 38rpm |
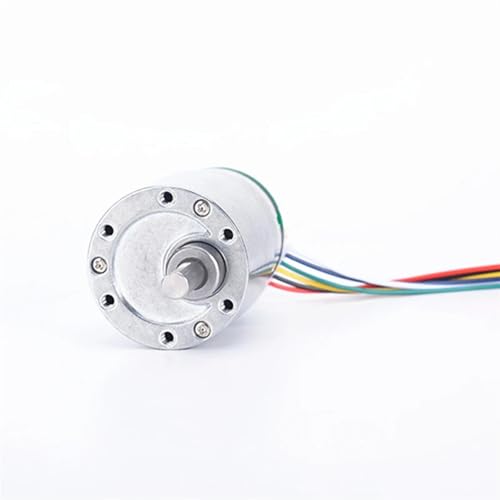
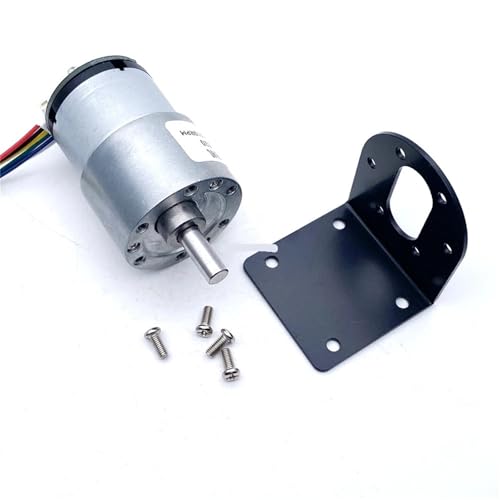
| Tipologia Albero | A forma di D per fissaggio sicuro |
| Applicazione Target | Fai da te e misurazione della velocità dell'auto autobilanciante |
Integrazione nel Modellismo Fai Da Te
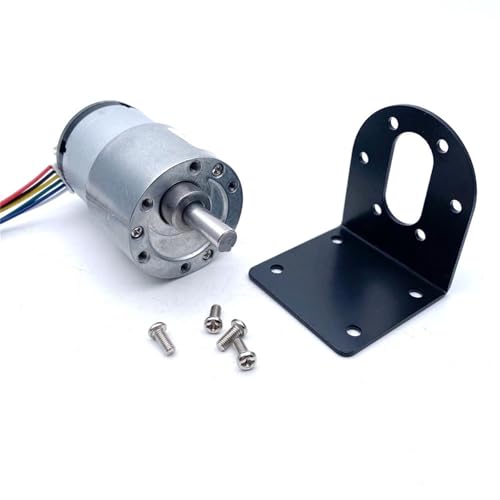
Grazie alle dimensioni standard della serie JGB37, l'installazione meccanica risulta immediata sui telai più diffusi in commercio. I cavi dell'encoder sono disposti per facilitare il collegamento ai pin di interrupt dei più noti sistemi di sviluppo elettronico open-source.